
行业观察 · 汽车电子 · 2026.11
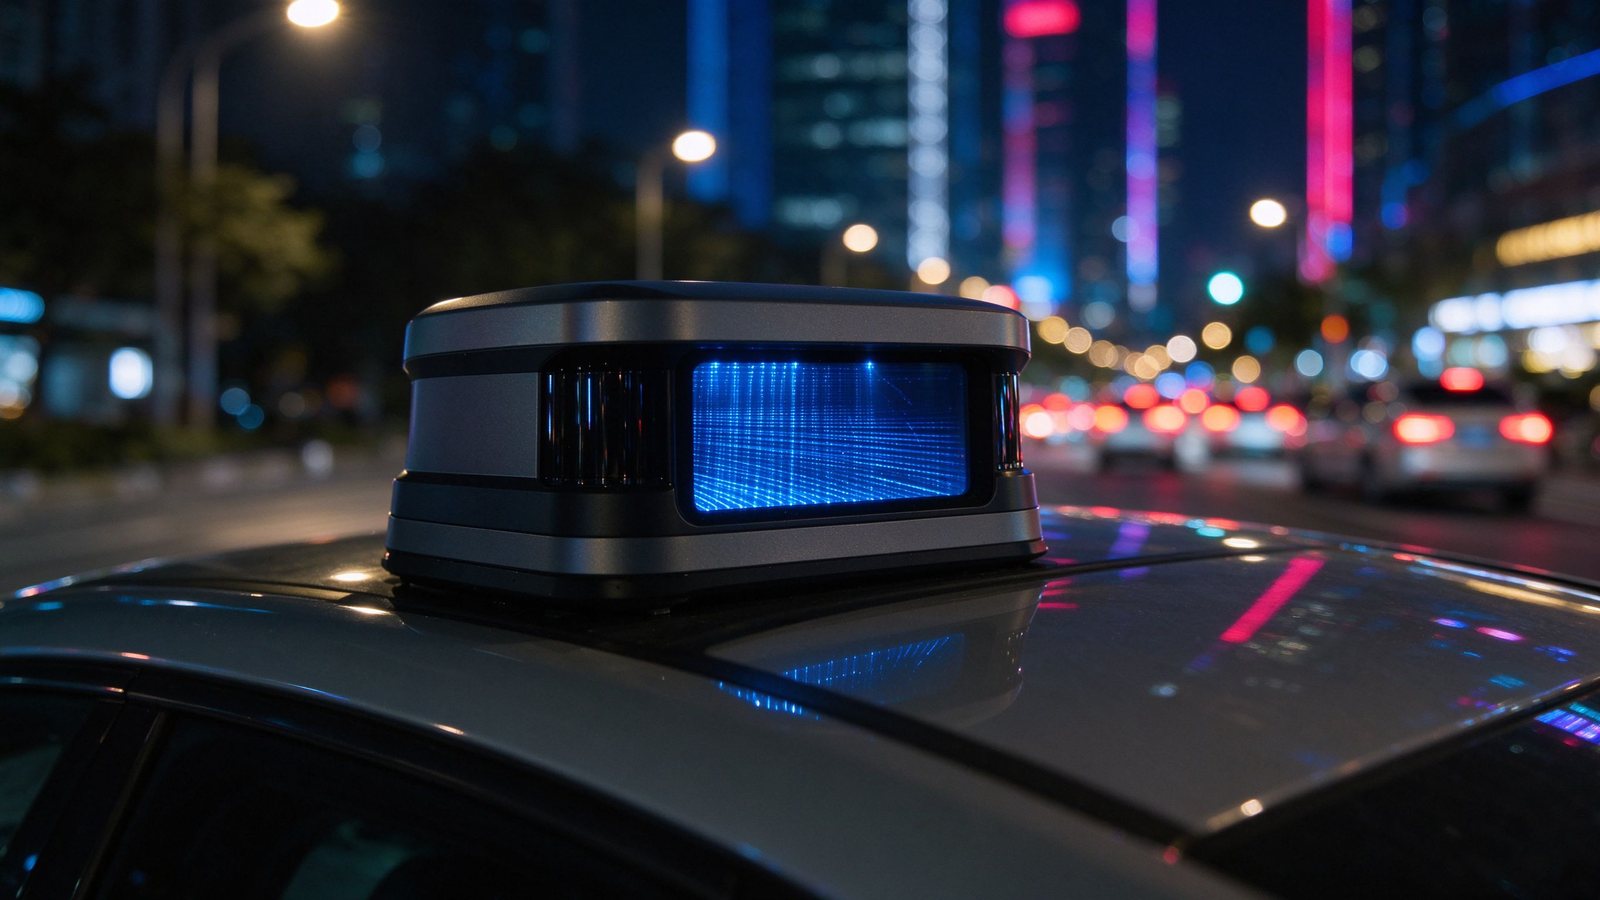
激光雷达曾经是高级辅助驾驶的“标志性硬件”,如今行业讨论的重点已经变成成本、可靠性和整车融合。2026年,越来越多车型把激光雷达下探到更低价位,同时纯视觉方案仍在进化。激光雷达的下一战,不是证明自己“看得见”,而是证明自己能稳定、便宜地批量交付。
SECTION 01
成本曲线,决定上车范围
激光雷达的成本由发射、接收、扫描机构和数据处理共同构成。905nm与1550nm路线在探测距离、人眼安全和成本上各有取舍。固态化、芯片化和收发集成,是降低成本的共同方向。
但降本不能以牺牲可靠性为代价。车规级产品要经历温度循环、振动、冲击、盐雾和电磁兼容测试,任何一项不过关都会影响量产。低价产品如果失效率高,售后成本会迅速吞掉采购节省。
SECTION 02
技术路线,转向工程落地
机械旋转式激光雷达正在退出乘用车主流,半固态和固态方案成为重点。转镜、MEMS、Flash等技术路线各有优劣,核心是如何在有限体积内实现足够的视场角、分辨率和点云质量。
整车厂更关心的不是实验室参数,而是鸟瞰视角下的点云密度、脏污后的性能衰减、雨雾天气的可用性,以及与摄像头、毫米波雷达的融合效果。单颗雷达的性能,必须放进整车感知系统里评估。
SECTION 03
车规验证,是隐形门槛
激光雷达装在车外,要面对高温、低温、振动、泥水和清洗剂。光学窗口的疏水涂层、扫描机构的耐磨性和散热设计,都会影响长期性能。车规验证周期长,量产爬坡需要提前准备。
功能安全同样重要。雷达失效时,系统如何降级、如何提醒驾驶员、如何与冗余传感器协同,都需要在整车层面定义。激光雷达供应商能否提供完整的诊断和失效数据,正在成为选型的重要依据。
激光雷达选型的四个提醒
- 按整车场景评估 城市NOA、高速NOA和泊车场景对探测距离与视场角的要求不同。
- 看脏污与雨雾表现 实验室点云漂亮不代表真实道路稳定,要做污染和恶劣天气测试。
- 验证车规与功能安全 温度循环、振动、EMC和失效降级方案,必须纳入验收。
- 关注融合能力 点云质量、时间同步和与摄像头的标定能力,决定整车感知上限。
激光雷达的竞争已经从“有没有”进入“值不值”。当成本、可靠性和融合能力成为核心指标,能够稳定交付车规产品的供应商,才会在下一轮筛选中留下。
资料来源:公开行业报告、整车与激光雷达企业公开资料,2026-11。本文为行业信息整理与观察,不构成采购或投资建议。数据口径以原机构发布为准。
关注「鹏城商务通」
企业主页 · 电子名片 · 产品发布,一站连接客户


