
行业观察 · 机器人 · 2026.11
2026年,人形机器人开始出现在汽车厂、3C装配线和物流仓库的试点项目中。公众看到的是行走和抓取,制造业真正关心的却是节拍、良率、维护周期和安全。人形机器人要从演示走向量产,难点不在“像人”,而在关节、灵巧手和长期可靠性。
SECTION 01
关节模组,决定力量与精度
人形机器人的每个关节都要同时处理扭矩、速度、精度和散热。谐波减速器、行星减速器、无框力矩电机和编码器组成关节模组,任何一项选型都会影响整机性能。腿部关节强调爆发力和抗冲击,手臂关节更强调精度和柔顺控制。
关节不是单独存在的零件。电机、减速器、驱动器、编码器和制动器要在一起做热仿真和寿命测试。高负载下的温升、回差和磨损,往往要到连续运行几百小时后才会暴露,实验室样机很难提前发现。
SECTION 02
灵巧手,难在传感器与控制
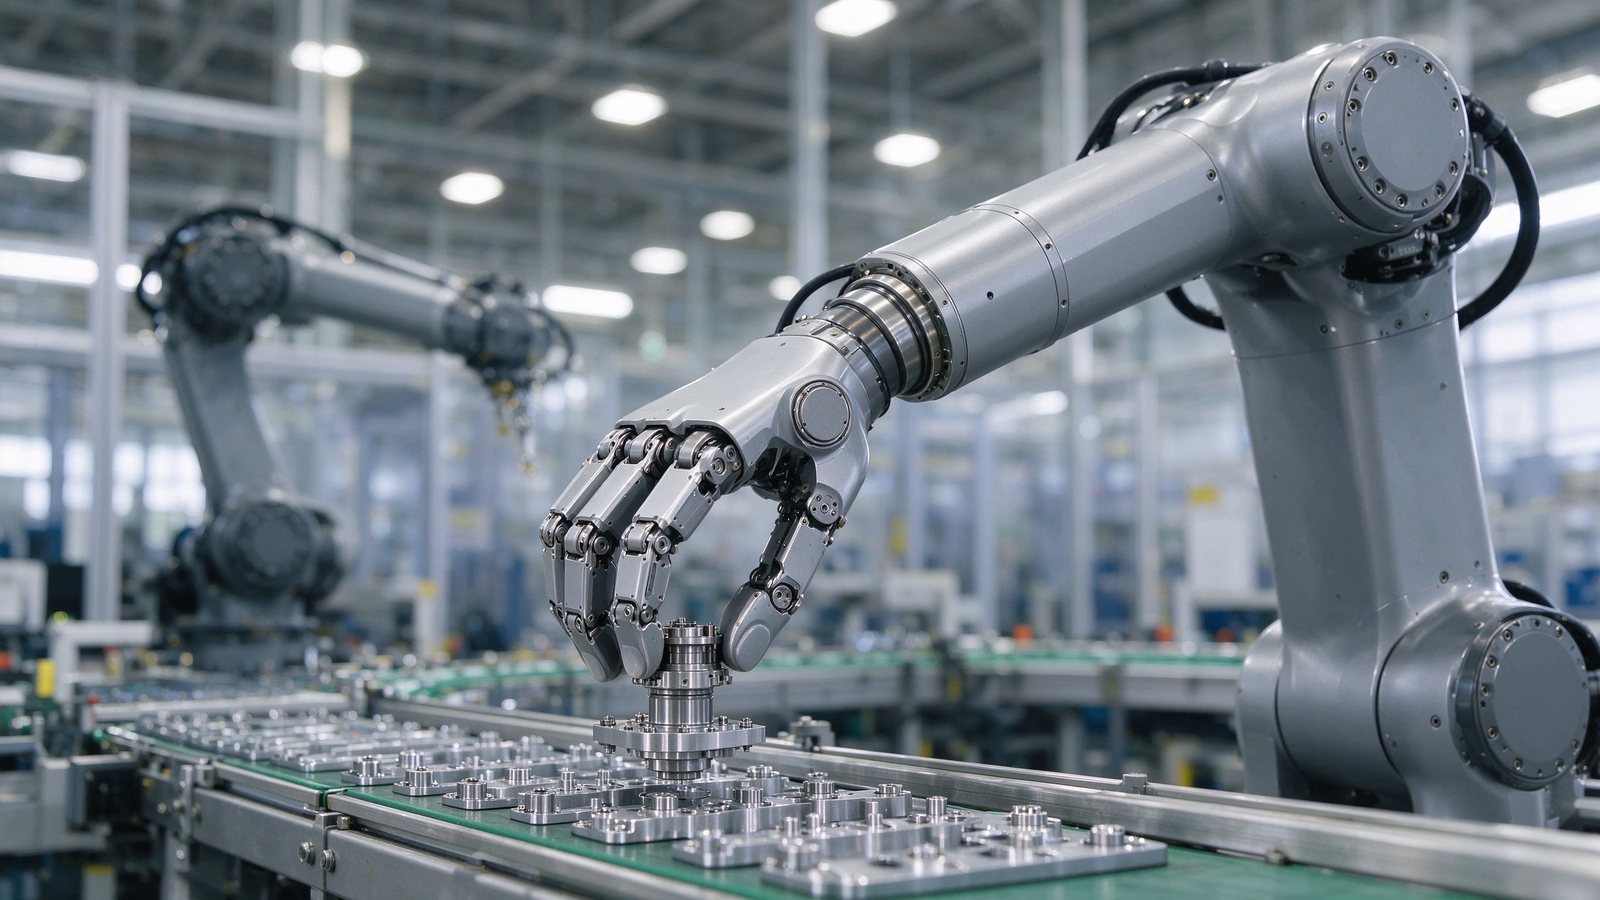
把五个手指做出来不难,难的是让它们在不确定环境中稳定抓取。指尖力控、触觉反馈、滑移检测和手眼协调,需要大量传感器和控制算法。当前多数灵巧手仍依赖结构化场景,面对柔软、透明或形状不规则的物体时,成功率会明显下降。
灵巧手的另一个难点是成本与可维护性。传感器越多,线束和故障点越多;自由度越高,控制和标定越复杂。量产产品更倾向于“够用的自由度 + 可更换的模块”,而不是追求接近人手的全部能力。
SECTION 03
可靠性,才是进厂的门票
工厂不会因为机器人会后空翻就买单。它关心的是连续运行是否稳定、故障后能否快速恢复、维护成本是否可控。人形机器人要适应地面反光、油污、震动和人机混线,这些都比实验室环境复杂。
可靠性验证需要长时间、多场景的数据。关节寿命、电池衰减、传感器漂移和急停后的安全状态,都要有明确的测试标准。对整机厂来说,建立可追溯的失效分析体系,比堆参数更能赢得客户信任。
人形机器人选型的四个提醒
- 按工序定义能力 先明确抓取、搬运、装配还是巡检,不要用通用机器人思路覆盖所有工序。
- 关注关节寿命与温升 连续运行下的温升、回差和磨损数据,比峰值扭矩更有参考价值。
- 灵巧手要可维护 指尖传感器和线束应支持快速更换,否则停机成本会吞掉效率收益。
- 把安全方案前置 人机混线场景要明确急停、限速、区域隔离和碰撞检测策略。
人形机器人的产业化不会一蹴而就。它需要关节、灵巧手、传感器、控制和制造工艺一起成熟。2026年的试点意义,不是证明机器人“像人”,而是找出哪些工序真的值得用人形结构去完成。
资料来源:公开行业报告、机器人本体与零部件企业公开资料,2026-11。本文为行业信息整理与观察,不构成采购或投资建议。数据口径以原机构发布为准。
关注「鹏城商务通」
企业主页 · 电子名片 · 产品发布,一站连接客户


